mga panghawak na kagamitan sa dulo ng robotic arm
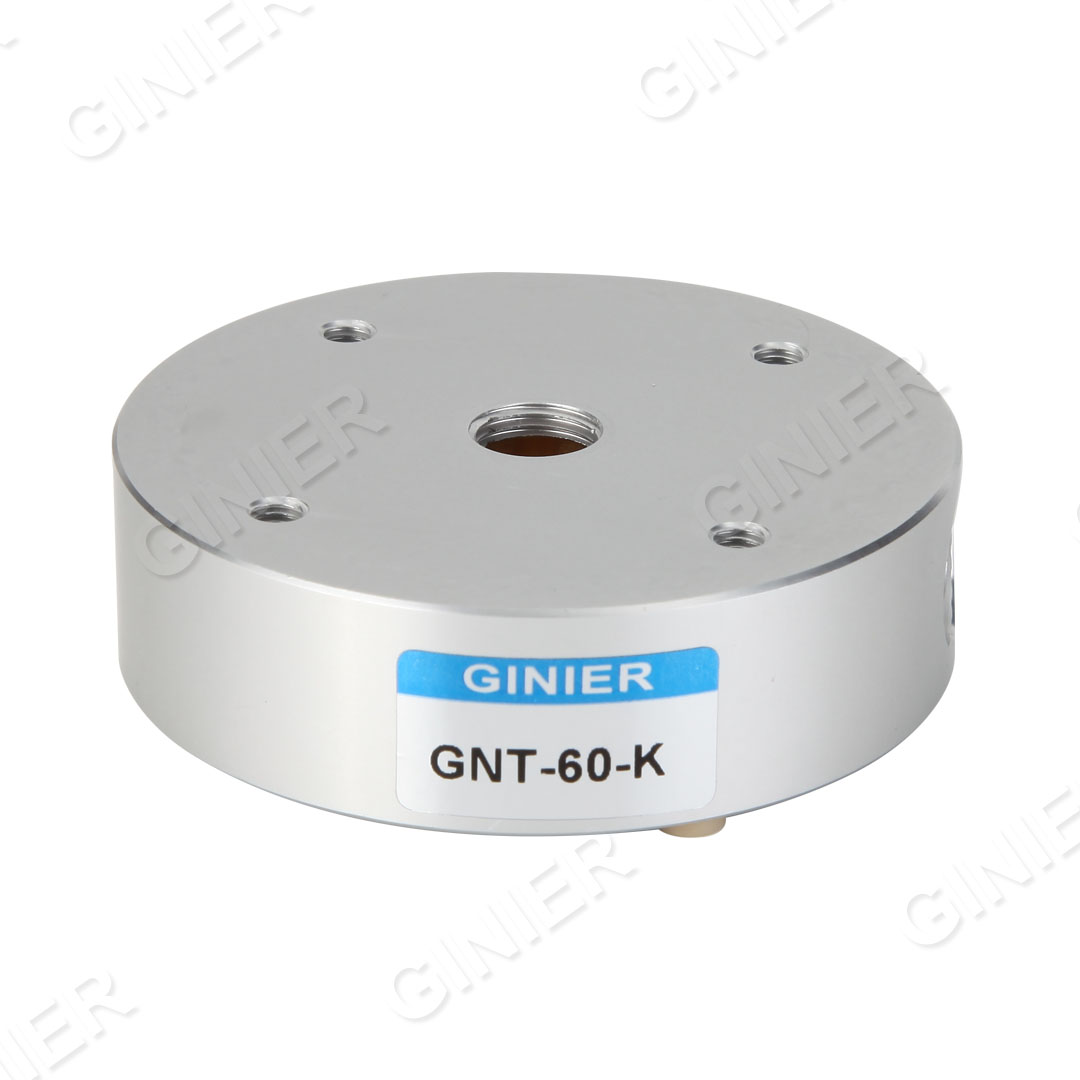
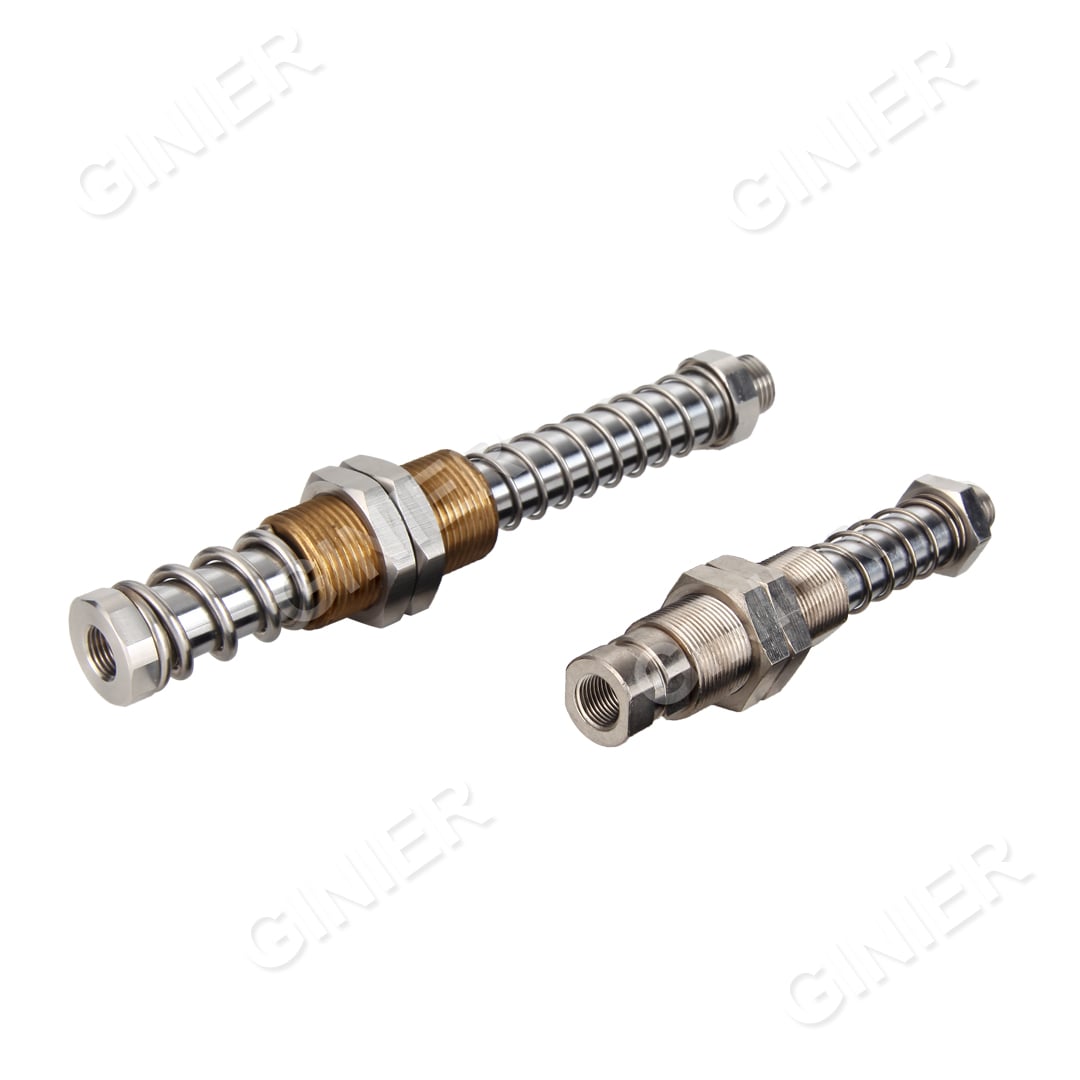
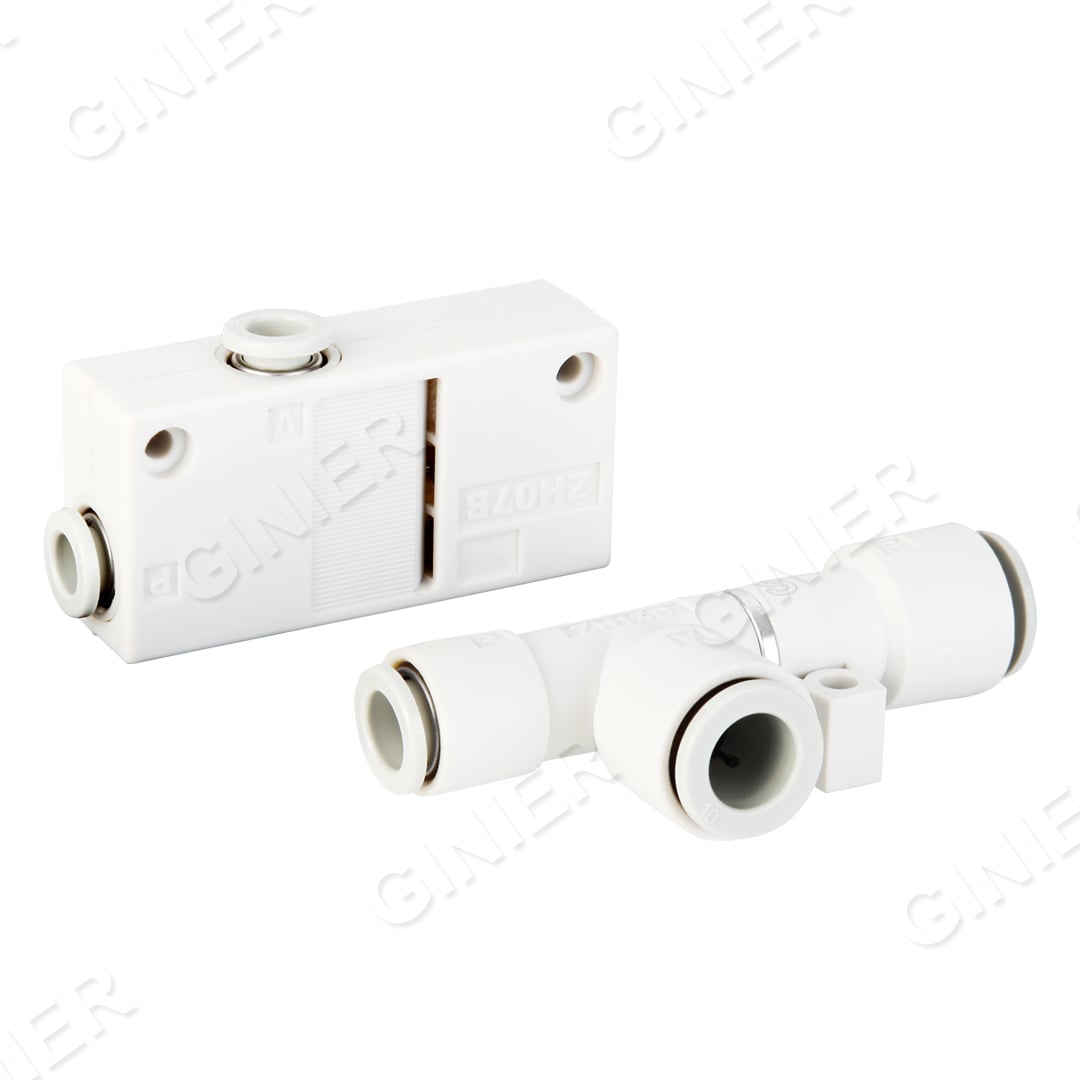
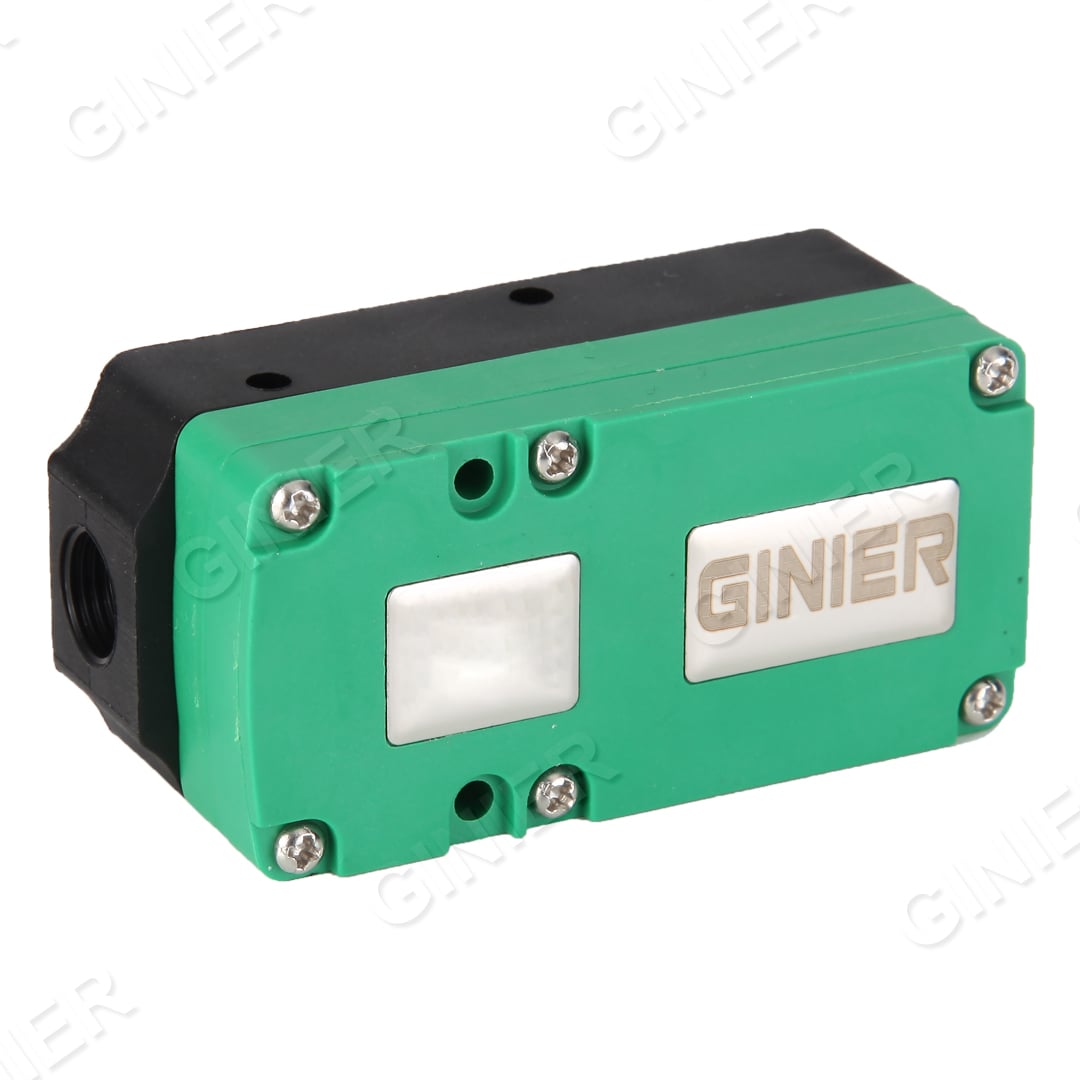
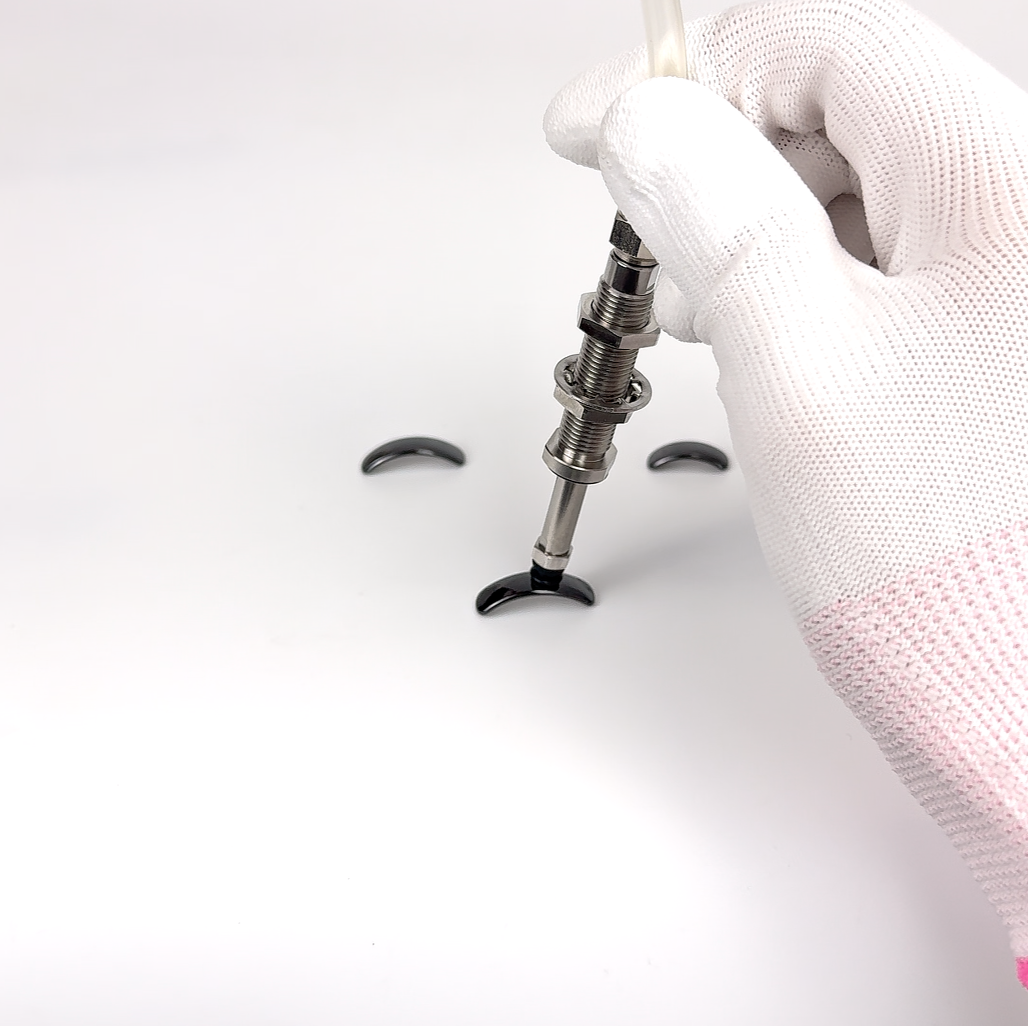
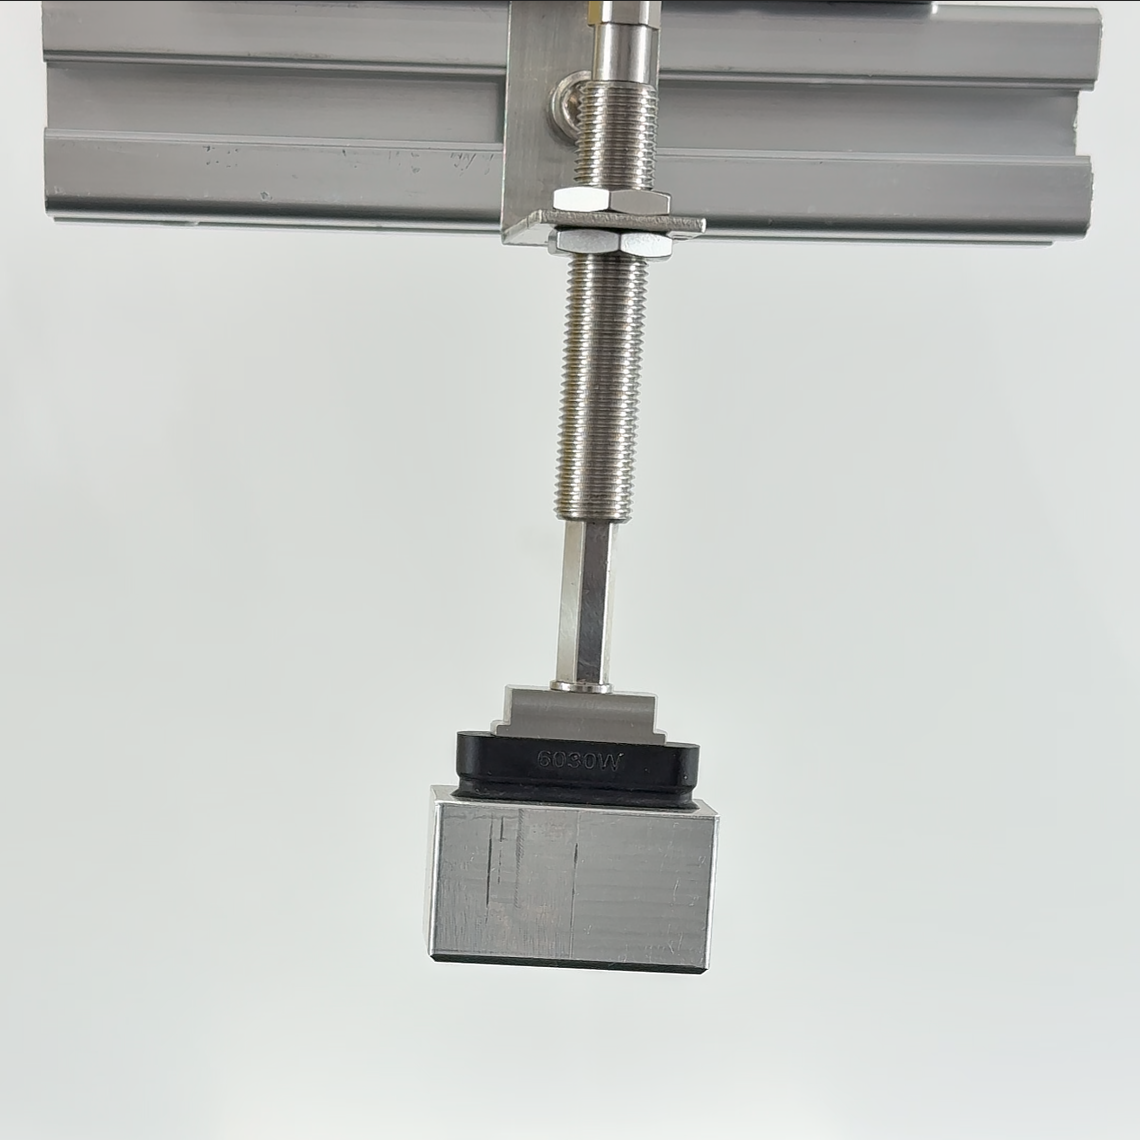
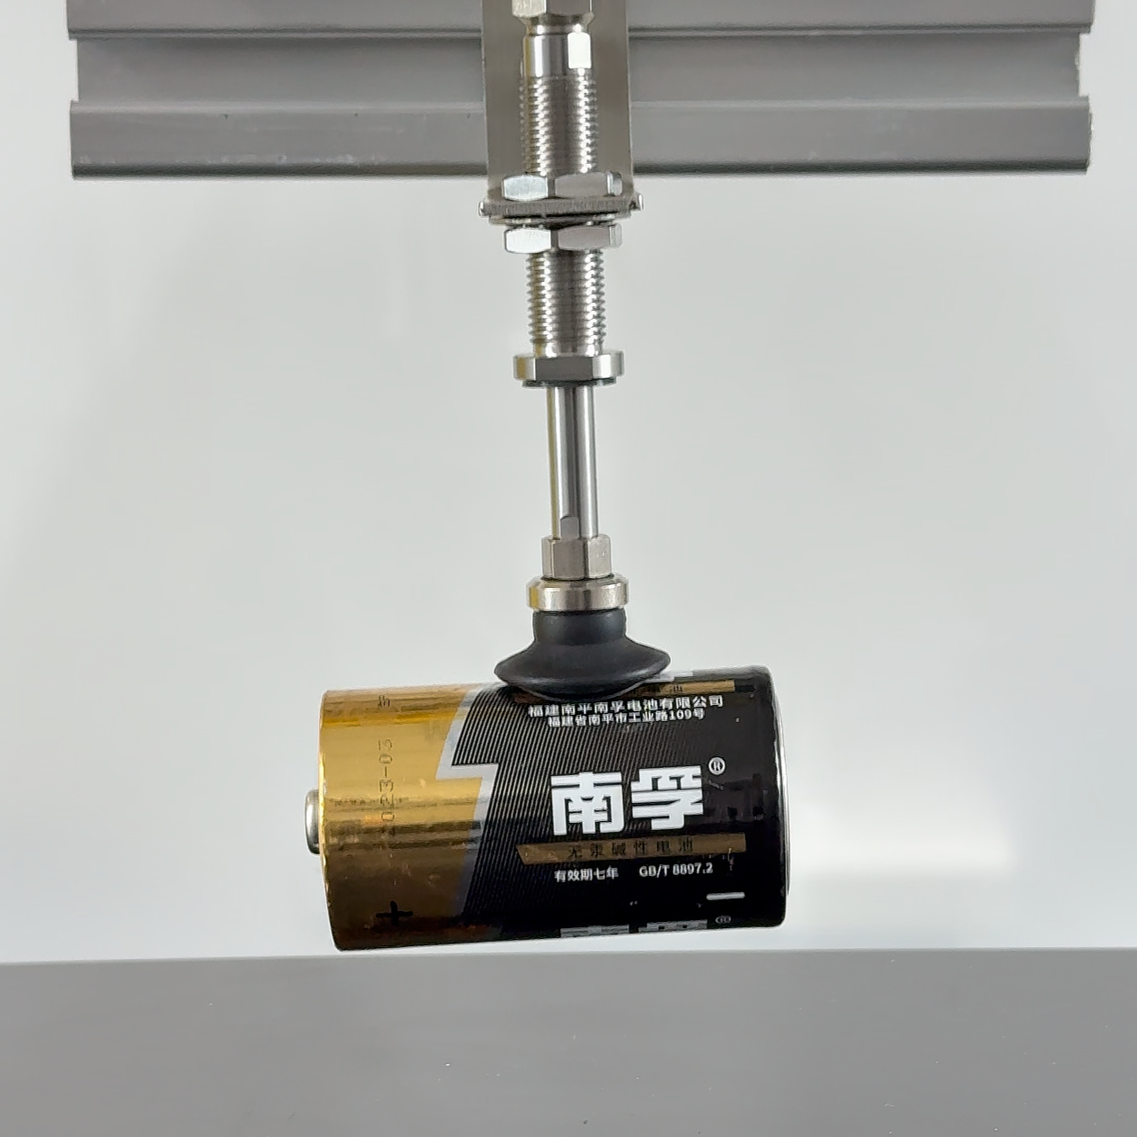
Ang mga gripper na nasa dulo ng bisig ng robot ay mahahalagang bahagi ng mga modernong sistema ng awtomatikong pagmamanupaktura, na nagpapahintulot sa tumpak na paghawak, pagmanipula, at paglipat ng iba't ibang materyales sa buong linya ng produksyon. Bilang kritikal na interface sa pagitan ng mga sistema ng awtomasyon at ng mga piraso ng gawa, ang mga gripper na nasa dulo ng bisig ng robot ay nagtiyak ng ligtas na posisyon at katiyakan. Teknolohikal na, ang mga modernong gripper na nasa dulo ng bisig ng robot ay gumagamit ng pneumatic, electric, at magnetic actuation systems na may adjustable grip force at mabilis na cycle times. Sa pamamagitan ng integrasyon ng mga sensor system at adaptive fingers, ang mga gripper na nasa dulo ng bisig ng robot ay nakakasakop sa maraming hugis ng bagay habang nagbibigay ng paulit-ulit na performance at real-time monitoring. Ang mga aplikasyon ng mga gripper na nasa dulo ng bisig ng robot ay kinabibilangan ng automotive assembly, electronics manufacturing, food processing, at logistics operations. Ang mga versatile na kasangkapang ito ay awtomatiko ang mga kumplikadong gawain upang mapabuti nang malaki ang throughput at pagkakapareho ng produkto sa iba't ibang industriya.
 EN